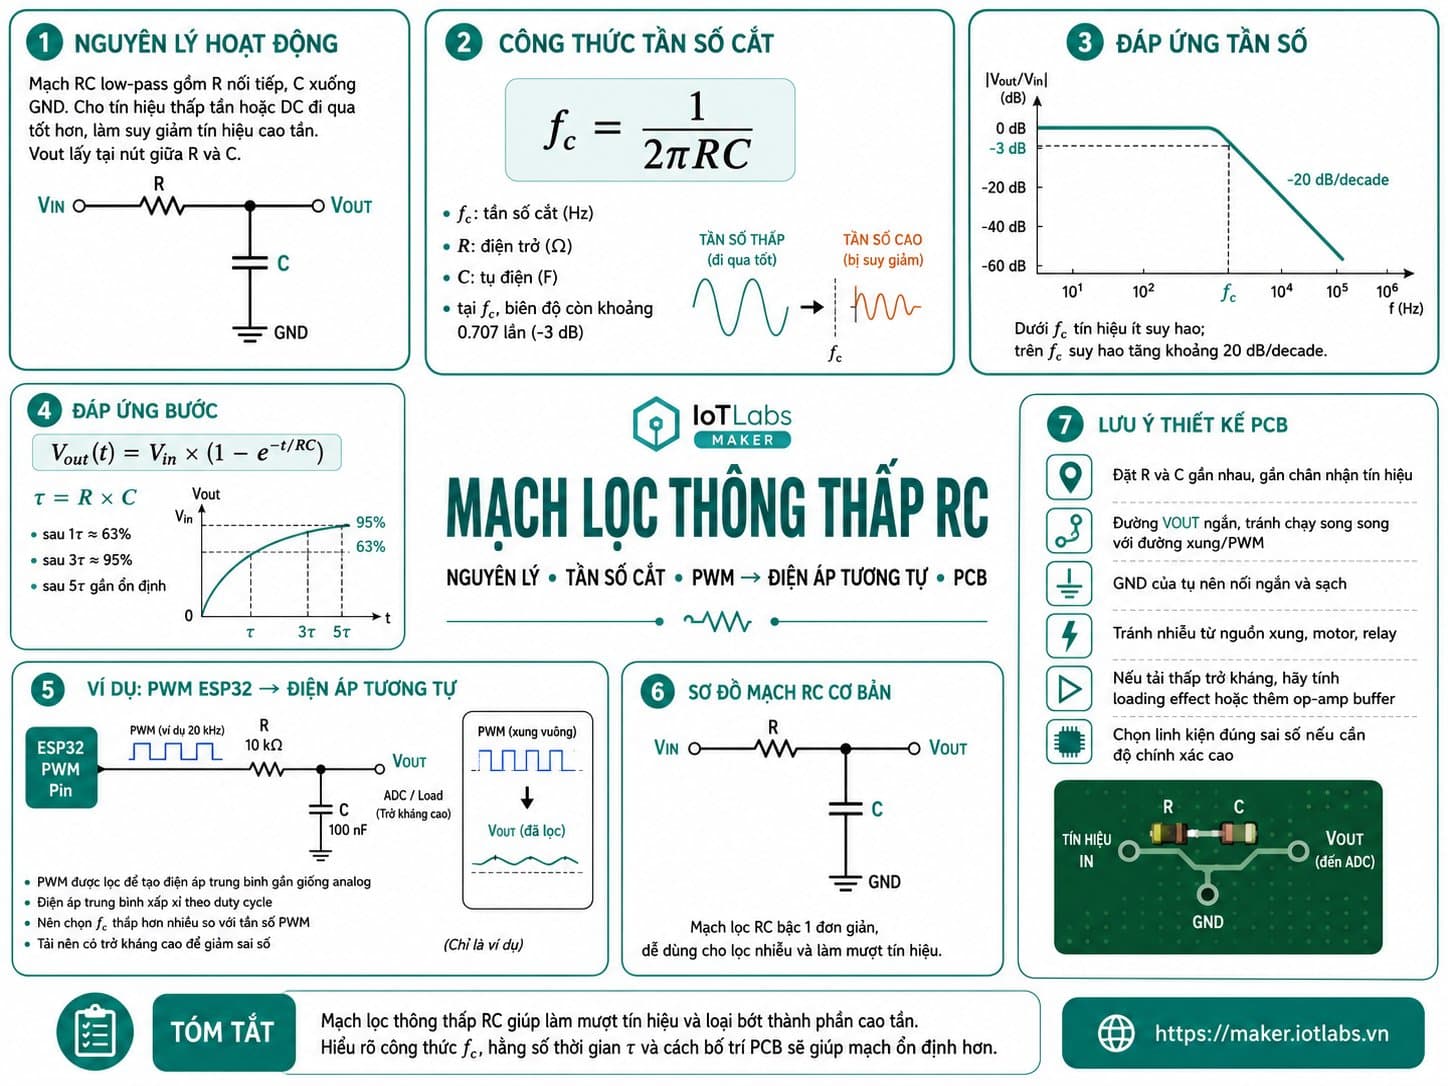
Mạch lọc thông thấp RC: Nguyên lý, tần số cắt và cách thiết kế PCB
Nguyên lý mạch lọc thông thấp RC, công thức fc = 1/(2πRC), đáp ứng bước theo hàm mũ, ví dụ chuyển PWM ESP32 thành điện áp tương tự và lưu ý thiết kế PCB.
Mạch lọc thông thấp RC dùng một điện trở và một tụ điện để làm mượt tín hiệu tần số cao, ứng dụng phổ biến là chuyển xung PWM của ESP32 thành điện áp tương tự (DAC giả) hoặc lọc nhiễu tín hiệu cảm biến trước khi vào ADC.
Hướng dẫn chi tiết
Tìm hiểu cách điện trở và tụ điện tạo thành mạch lọc thông thấp RC, cách tính hằng số thời gian và tần số cắt, phân tích đáp ứng tín hiệu, sơ đồ mạch, cách bố trí PCB và các ứng dụng lọc nhiễu cảm biến, ADC và nguồn tham chiếu.
Mạch lọc thông thấp RC, hay RC Low-pass Filter, là một trong những mạch xử lý tín hiệu cơ bản và phổ biến nhất trong điện tử.
Chỉ với:
- Một điện trở R.
- Một tụ điện C.
chúng ta có thể tạo ra một mạch cho phép các thành phần tín hiệu có tần số thấp đi qua trong khi làm suy giảm các thành phần có tần số cao.
Đây là mạch rất thường gặp trong:
- Cảm biến analog.
- ADC của ESP32, STM32 và Arduino.
- Lọc nhiễu nguồn tham chiếu.
- Nút nhấn và tín hiệu digital chậm.
- Đo điện áp.
- PWM to analog.
- Audio.
- Signal conditioning.
- Mạch nguồn.
- Các bo mạch IoT và embedded.
Mạch RC Low-pass Filter tuy đơn giản nhưng để sử dụng đúng cần hiểu rõ:
- Điện trở và tụ điện tương tác như thế nào.
- Hằng số thời gian RC là gì.
- Tần số cắt được tính ra sao.
- Tín hiệu bị suy giảm bao nhiêu.
- Phase shift là gì.
- Ảnh hưởng của tải.
- Cách chọn R và C.
- Cách bố trí PCB để lọc nhiễu hiệu quả.
Bài viết này sẽ đi từ nguyên lý cơ bản đến một thiết kế PCB thực tế.
1. Mạch lọc thông thấp RC là gì?
Mạch RC Low-pass Filter cơ bản gồm:
VIN ───── R ─────┬──── VOUT
                 │
                 C
                 │
                GND
Trong đó:
VIN: tín hiệu đầu vào.R: điện trở nối tiếp.C: tụ điện nối từ VOUT xuống GND.VOUT: tín hiệu sau khi lọc.
Tên Low-pass Filter có nghĩa:
Low Frequency  → Cho qua
High Frequency → Suy giảm
Nói cách khác:
Tín hiệu thay đổi chậm
        │
        ▼
   Đi qua tương đối tốt

Tín hiệu thay đổi nhanh / nhiễu
        │
        ▼
   Bị tụ điện dẫn xuống GND
2. Nguyên lý hoạt động cơ bản
Để hiểu mạch này, trước tiên cần hiểu đặc tính của tụ điện.
Tụ điện có trở kháng phụ thuộc vào tần số.
Trở kháng của tụ:
\[ X_C=\frac{1}{2\pi fC} \]
Trong đó:
XC: dung kháng của tụ, đơn vị Ω.f: tần số tín hiệu, đơn vị Hz.C: điện dung, đơn vị F.
Điểm quan trọng:
f thấp  → XC lớn
f cao   → XC nhỏ
Điều này chính là nguyên lý tạo ra bộ lọc.
3. Khi tín hiệu có tần số thấp
Ở tần số thấp:
XC lớnTụ điện có xu hướng cản dòng AC nhiều hơn.
Do đó tín hiệu không bị kéo mạnh xuống GND.
Ta có thể hình dung:
VIN ───── R ───────────── VOUT
                 │
                 C
                 │
            trở kháng lớn
                 │
                GND
Kết quả:
VOUT ≈ VINTín hiệu tần số thấp được truyền qua tương đối tốt.
4. Khi tín hiệu có tần số cao
Khi tần số tăng:
XC giảmTụ điện trở thành một đường trở kháng thấp hơn về GND.
VIN ───── R ─────┬──── VOUT
                 │
                 ▼
                 C
                 │
                 ▼
                GND
Thành phần tín hiệu cao tần bị dẫn xuống GND nhiều hơn.
Kết quả:
VOUT giảmĐó là lý do mạch này lọc được nhiễu cao tần.
5. Diagram giải thích hoạt động
Có thể xem mạch RC như một khối xử lý tín hiệu:
Tín hiệu cảm biến
      │
      ▼
┌───────────────┐
│ RC Low-pass   │
│ Filter        │
└───────┬───────┘
        │
        ▼
Tín hiệu mượt hơn
        │
        ▼
       ADC
        │
        ▼
       MCU
Nếu đầu vào chứa:
Signal hữu ích + Noisethì mục tiêu là:
Signal hữu ích + Noise
        │
        ▼
   RC Low-pass
        │
        ▼
Signal hữu ích + Noise giảm
6. Hằng số thời gian RC là gì?
Một đại lượng rất quan trọng của mạch RC là:
τđọc là:
TauHằng số thời gian:
\[ \tau=R\times C \]
Trong đó:
R: Ω.C: F.τ: giây.
Ví dụ:
R = 10 kΩ
C = 100 nF
Ta có:
τ = 10,000 × 0.0000001τ = 0.001 shay:
τ = 1 ms7. Ý nghĩa của hằng số thời gian
Hằng số thời gian cho biết tốc độ tụ điện nạp và xả.
Khi cấp một bước điện áp vào mạch:
0 V → VINVOUT không nhảy ngay lập tức lên VIN.
Nó tăng dần:
VIN
│                       ─────────────
│                  ─────
│              ───
│           ───
│        ───
│      ──
│    ──
│  ──
└────────────────────────────────── time
Sau khoảng:
1τVOUT đạt khoảng:
63.2%giá trị cuối.
Sau khoảng:
2τ → 86.5%
3τ → 95%
4τ → 98.2%
5τ → 99.3%
Trong thực tế thường xem:
5τlà gần đạt trạng thái ổn định.
8. Ví dụ về thời gian đáp ứng
Giả sử:
R = 10 kΩ
C = 1 µF
Ta có:
τ = R × Cτ = 10,000 × 0.000001τ = 0.01 shay:
τ = 10 msThời gian gần ổn định:
5τ ≈ 50 msNếu tín hiệu cần phản hồi trong microsecond thì cấu hình này có thể quá chậm.
Nếu chỉ đo:
- Nhiệt độ.
- Ánh sáng.
- Điện áp pin.
- Độ ẩm đất.
thì vài chục millisecond thường không phải vấn đề lớn.
9. Tần số cắt là gì?
Thông số quan trọng nhất của bộ lọc là cutoff frequency, ký hiệu:
fcCông thức:
\[ f_c=\frac{1}{2\pi RC} \]
Trong đó:
fc: tần số cắt, Hz.R: Ω.C: F.
Tại tần số cắt, biên độ đầu ra giảm còn khoảng:
0.707 × VINhay:
70.7%Mức suy giảm tương ứng:
-3 dBDo đó cutoff frequency còn thường được gọi là:
-3 dB frequency10. Ví dụ tính tần số cắt
Giả sử:
R = 10 kΩ
C = 100 nF
Ta có:
\[ f_c=\frac{1}{2\pi\times10000\times100\times10^{-9}} \]
Kết quả:
fc ≈ 159 HzĐiều này không có nghĩa rằng:
158 Hz → đi qua hoàn toàn
160 Hz → bị chặn hoàn toàn
Bộ lọc analog không hoạt động như một công tắc.
Sự suy giảm diễn ra từ từ.
11. Đặc tuyến tần số
Có thể hình dung:
Gain
 │
1.0 ────────────────
 │                  \
 │                   \
0.707 ───────────────● fc
 │                     \
 │                      \
 │                       \
 │                        \
 └──────────────────────────── Frequency
Trước fc:
Signal tương đối ít suy giảmTại fc:
-3 dBSau fc:
Suy giảm tăng dần12. Độ dốc của bộ lọc RC bậc 1
RC Low-pass Filter đơn giản là:
First-order filterhay:
Bộ lọc bậc 1Sau tần số cắt, độ dốc lý tưởng xấp xỉ:
-20 dB / decadetương đương:
-6 dB / octaveNghĩa là nếu tần số tăng gấp 10 lần sau vùng cutoff, tín hiệu giảm thêm khoảng 20 dB.
13. Công thức độ lớn đáp ứng
Tỷ lệ biên độ đầu ra:
\[ \left|\frac{V_{OUT}}{V_{IN}}\right| = \frac{1} {\sqrt{1+(2\pi fRC)^2}} \]
Có thể viết theo fc:
\[ \left|\frac{V_{OUT}}{V_{IN}}\right| = \frac{1} {\sqrt{1+(f/f_c)^2}} \]
Công thức này cho phép tính chính xác mức suy giảm tại một tần số cụ thể.
14. Ví dụ mức suy giảm theo tần số
Giả sử:
fc = 100 HzKhi f = 10 Hz
f/fc = 0.1Gain gần:
0.995Tín hiệu gần như giữ nguyên.
Khi f = 100 Hz
f/fc = 1Gain:
0.707Khi f = 1 kHz
f/fc = 10Gain xấp xỉ:
0.1Tức đầu ra chỉ còn khoảng 10% biên độ đầu vào.
15. Phase Shift của RC Low-pass Filter
Ngoài giảm biên độ, bộ lọc còn làm thay đổi pha.
Pha:
\[ \phi=-\tan^{-1}(2\pi fRC) \]
Tại tần số rất thấp:
φ ≈ 0°Tại cutoff:
φ = -45°Ở tần số rất cao:
φ → -90°Điều này quan trọng với:
- Audio.
- Control system.
- Feedback loop.
- Timing.
- Sensor tốc độ cao.
Với các ứng dụng đọc cảm biến chậm, phase shift thường ít đáng quan tâm hơn.
16. Cách chọn R và C theo tần số cắt
Giả sử cần:
fc = 100 HzTa có:
\[ RC=\frac{1}{2\pi f_c} \]
Suy ra:
RC ≈ 0.00159Có rất nhiều cặp giá trị phù hợp.
Ví dụ:
R = 1.59 kΩ
C = 1 µF
hoặc:
R = 15.9 kΩ
C = 100 nF
hoặc gần với giá trị tiêu chuẩn:
R = 16 kΩ
C = 100 nF
17. Có nên chọn R thật lớn?
Không phải lúc nào cũng tốt.
Ví dụ hai mạch:
Mạch A
R = 1 kΩ
C = 1 µF
Mạch B
R = 100 kΩ
C = 10 nF
Cả hai đều có:
RC = 0.001và gần cùng cutoff.
Nhưng chúng không hoàn toàn giống nhau trong mạch thực tế.
R quá lớn có thể:
- Tăng source impedance.
- Ảnh hưởng ADC sample-and-hold.
- Nhạy với leakage.
- Nhạy hơn với nhiễu.
- Tạo sai số với tải đầu ra.
R quá nhỏ có thể:
- Tải nguồn tín hiệu nhiều hơn.
- Tăng dòng tiêu thụ.
- Làm sensor hoặc op-amp phải cấp dòng lớn hơn.
Do đó cần chọn R dựa trên mạch phía trước và phía sau.
18. Có nên chọn C thật lớn?
Tụ lớn giúp đạt cutoff thấp với R nhỏ.
Nhưng tụ lớn có thể:
- Có kích thước lớn.
- Có leakage cao hơn.
- Có tolerance lớn.
- Có ESR đáng kể.
- Tốn chi phí.
- Làm thời gian khởi động lâu.
Đối với signal filtering thông thường, tụ ceramic:
1 nF
10 nF
100 nF
1 µF
rất phổ biến.
Tuy nhiên cần kiểm tra:
- Điện áp định mức.
- Loại dielectric.
- DC bias.
- Temperature coefficient.
19. Ví dụ thực tế: Lọc tín hiệu cảm biến analog
Giả sử cảm biến tạo tín hiệu thay đổi chậm:
0 → 3.3 Vnhưng có nhiễu cao tần.
Ta chọn:
R = 10 kΩ
C = 100 nF
Cutoff:
fc ≈ 159 HzSchematic:
SENSOR_OUT ─── 10k ────┬──── ADC
                       │
                     100nF
                       │
                      GND
Tín hiệu cảm biến chậm đi qua.
Nhiễu cao tần bị suy giảm.
20. Ví dụ lọc mạnh hơn cho cảm biến chậm
Giả sử đo:
- Nhiệt độ.
- Độ ẩm.
- Ánh sáng.
- Điện áp pin.
Các đại lượng này có thể thay đổi khá chậm.
Ta có thể chọn:
R = 10 kΩ
C = 1 µF
Tần số cắt:
\[ f_c\approx15.9Hz \]
Mạch sẽ lọc mạnh hơn so với 100 nF.
Nhưng thời gian đáp ứng cũng chậm hơn.
21. Không chọn cutoff chỉ theo cảm tính
Một cách thiết kế tốt là xác định:
Tần số tín hiệu hữu ích
          │
          ▼
     Chọn fc
          │
          ▼
Tần số nhiễu cần giảm
Ví dụ:
Signal hữu ích < 5 Hz
Noise chính = vài kHz
Có thể chọn:
fc ≈ 20–50 Hzthay vì chọn ngẫu nhiên 1 kHz.
Mục tiêu là giữ đủ bandwidth cho tín hiệu thật nhưng giảm noise nhiều nhất có thể.
22. RC Filter trước ADC
Một vị trí rất phổ biến:
Sensor
  │
  ▼
RC Filter
  │
  ▼
ADC
  │
  ▼
MCU
Mạch này có hai lợi ích:
1. Giảm nhiễu trước khi ADC lấy mẫu. 2. Giảm nguy cơ high-frequency noise alias vào vùng tần số quan tâm.
23. Anti-aliasing là gì?
ADC lấy mẫu tín hiệu theo từng thời điểm.
Nếu tín hiệu chứa thành phần tần số quá cao so với sampling rate, các thành phần đó có thể xuất hiện sai thành tần số thấp trong dữ liệu số.
Hiện tượng đó gọi là:
AliasingVì vậy người ta thường đặt low-pass filter trước ADC:
Analog Signal
     │
     ▼
Anti-alias Filter
     │
     ▼
ADC
Một RC bậc 1 có thể là giải pháp đơn giản cho các hệ thống không yêu cầu lọc rất dốc.
24. RC Filter và Nyquist
Theo nguyên lý lấy mẫu, tần số tín hiệu muốn tái tạo cần nằm dưới một nửa sampling frequency.
Nếu:
Fs = 1 kHzthì Nyquist frequency là:
500 HzTrong một thiết kế thực tế, không nên đơn giản đặt:
fc = 500 Hzvà cho rằng mọi thứ phía trên sẽ biến mất, vì RC bậc 1 suy giảm rất từ từ.
Nếu yêu cầu anti-aliasing nghiêm ngặt, có thể cần:
- Filter bậc cao.
- Active filter.
- Oversampling.
- Digital filtering kết hợp analog filter.
25. RC Filter cho ADC của ESP32
Một cấu hình phổ biến:
Sensor
   │
   ▼
Series R
   │
   ├──────── ESP32 ADC
   │
   C
   │
  GND
Tụ gần ADC giúp:
- Giảm noise.
- Làm ổn định điện áp tại thời điểm ADC lấy mẫu.
- Giảm ảnh hưởng của xung nhiễu.
Tuy nhiên nếu R quá lớn, source impedance cao có thể làm ADC không có đủ thời gian để ổn định trong quá trình sampling.
Vì vậy cần kiểm tra tài liệu của dòng ESP32 đang sử dụng và lựa chọn R, C phù hợp.
26. RC Filter với STM32
Đối với STM32:
Sensor → RC → ADCcũng là cấu hình rất phổ biến.
Các yếu tố cần cân nhắc:
- ADC clock.
- Sampling time.
- Source impedance.
- Resolution.
- Sample rate.
- Internal sample-and-hold capacitor.
Nếu source impedance cao, có thể:
- Tăng sampling time.
- Giảm R.
- Tăng C phù hợp.
- Dùng op-amp buffer.
27. RC Filter với Arduino
Mạch vẫn giống nhau:
Analog Sensor
      │
      ▼
     R
      │
      ├──── Analog Input
      │
      C
      │
     GND
Không nên mặc định mọi Arduino board có:
- Cùng ADC.
- Cùng điện áp.
- Cùng sampling characteristics.
Cần kiểm tra MCU của từng board.
28. RC Filter cho nguồn tham chiếu
Một ứng dụng khác:
VREF_SOURCE
    │
    R
    │
    ├──── VREF_FILTERED
    │
    C
    │
   GND
Mục tiêu là giảm noise trên reference.
Điều này có thể hữu ích trong:
- Comparator.
- Op-amp.
- ADC reference.
- Sensor bias.
- Virtual ground.
Tuy nhiên nếu tải VREF thay đổi đáng kể, điện trở nối tiếp có thể gây sụt áp.
Khi đó cần buffer hoặc topology khác.
29. RC Filter cho tín hiệu PWM
PWM có dạng:
HIGH ──┐   ┌───┐   ┌───
       │   │   │   │
LOW ───┴───┘   └───┘
Nếu đưa PWM qua low-pass filter:
PWM
 │
 ▼
RC Low-pass
 │
 ▼
Điện áp trung bình
VOUT có thể trở thành một điện áp gần analog.
Ví dụ:
Duty 0%   → gần 0 V
Duty 50%  → gần VCC / 2
Duty 100% → gần VCC
Đây là cách tạo analog output đơn giản khi MCU không có DAC.
30. Ripple khi chuyển PWM thành analog
Nếu cutoff quá cao so với tần số PWM:
PWM → RC → VOUT còn ripple lớnNếu cutoff thấp hơn nhiều so với PWM:
PWM → RC → VOUT mượt hơnNhưng trade-off là:
Lọc mạnh hơn
     ↕
Đáp ứng chậm hơn
Muốn ripple thấp và phản hồi nhanh hơn có thể cần filter bậc cao.
31. RC Filter không phải Decoupling Capacitor
Hai khái niệm có liên hệ nhưng không giống hoàn toàn.
RC Low-pass
Có điện trở nối tiếp:
VIN ── R ── VOUT
            │
            C
            │
           GND
Decoupling
Thường:
VCC ───────── IC
 │
 C
 │
GND
Decoupling capacitor chủ yếu tạo đường trở kháng thấp cho nhiễu và dòng transient tại nguồn IC.
Không nên tự ý đặt một điện trở lớn nối tiếp với nguồn MCU chỉ để biến nó thành RC filter.
32. RC Filter và mạch chia áp
Hai mạch thường xuất hiện cùng nhau.
Ví dụ đo nguồn 12 V:
12V
 │
R1
 │
 ├──────── ADC
 │          │
R2          C
 │          │
GND─────────GND
R1 và R2 tạo:
Voltage DividerC tạo:
Low-pass FilterĐiện trở Thevenin nhìn từ VOUT:
\[ R_{TH}=R_1||R_2 \]
Tần số cắt xấp xỉ:
\[ f_c=\frac{1}{2\pi R_{TH}C} \]
Không nên chỉ dùng R1 hoặc R2 riêng lẻ trong công thức nếu đang phân tích cấu hình divider này.
33. Ví dụ Divider + RC
Giả sử:
R1 = 30 kΩ
R2 = 10 kΩ
C  = 100 nF
Ta có:
RTH = 30k || 10kRTH = 7.5 kΩCutoff:
\[ f_c=\frac{1}{2\pi\times7500\times100nF} \]
fc ≈ 212 HzĐây là tần số cắt nhìn từ tín hiệu nguồn lý tưởng qua mạng divider.
34. Ảnh hưởng của tải đầu ra
Công thức cơ bản:
\[ f_c=\frac{1}{2\pi RC} \]
giả định tải đầu ra không làm thay đổi mạch đáng kể.
Nếu kết nối:
RLtừ VOUT xuống GND:
VIN ─── R ────┬──── VOUT
              │
              C
              │
              ├──── RL
              │
             GND
thì RL ảnh hưởng:
- Gain DC.
- Điện trở tương đương.
- Cutoff.
- Loading.
Nếu tải không đủ lớn so với R, mạch cần được phân tích đầy đủ thay vì dùng công thức RC đơn giản.
35. Khi nào cần Op-Amp Buffer?
Nếu:
- Source yếu.
- Load thấp.
- R cần lớn.
- ADC yêu cầu source impedance thấp.
- Muốn tách hai tầng lọc.
Có thể dùng:
Signal
  │
RC Filter
  │
  ▼
Voltage Follower
  │
  ▼
ADC
Op-amp voltage follower có:
Input impedance cao
Output impedance thấp
giúp giảm loading effect.
36. BOM mạch RC cơ bản
Ví dụ:
R = 10 kΩ
C = 100 nF
fc ≈ 159 Hz| Ref | Linh kiện | Giá trị | Package đề xuất | Chức năng |
|---|---|---|---|---|
| R1 | Resistor | 10 kΩ, 1% | 0603 / 0805 | Hạn dòng AC, tạo RC |
| C1 | Ceramic capacitor | 100 nF | 0603 / 0805 | Bypass thành phần cao tần |
| TP1 | Test Point | VIN | — | Đo tín hiệu đầu vào |
| TP2 | Test Point | VOUT | — | Đo tín hiệu sau lọc |
| TP3 | Test Point | GND | — | Reference |
37. Cách chọn điện trở
Khi chọn R cần xem:
Source impedance
Nguồn tín hiệu có đủ khả năng drive R không?
Load impedance
Tải phía sau có làm thay đổi mạch không?
ADC input
ADC có yêu cầu source impedance cụ thể không?
Dòng tiêu thụ
Với nguồn DC, R càng nhỏ thì dòng tải nguồn càng lớn nếu đầu ra bị tải.
Thermal noise
Điện trở lớn hơn cũng tạo thermal noise lớn hơn.
Trong nhiều ứng dụng MCU thông thường, giá trị từ:
1 kΩ → vài chục kΩthường dễ sử dụng, nhưng đây không phải một quy tắc tuyệt đối.
38. Cách chọn tụ điện
Các yếu tố cần kiểm tra:
- Capacitance.
- Tolerance.
- Voltage rating.
- Dielectric.
- Leakage.
- Temperature coefficient.
- ESR.
- Package.
Đối với mạch analog tín hiệu nhỏ, các loại ceramic chất lượng tốt thường phù hợp.
Với giá trị nhỏ có thể gặp:
C0G / NP0Với giá trị lớn hơn thường gặp:
X7R
X5R
Tuy nhiên điện dung thực tế của một số tụ ceramic có thể giảm khi có DC bias, vì vậy các thiết kế chính xác cần xem datasheet.
39. Schematic chuẩn
Schematic cơ bản:
                 R1
VIN ──────────/\/\/\/─────┬──────── VOUT
                          │
                          │
                         ───
                     C1  ───
                          │
                          │
                         GND
Nên ghi rõ:
R1 = 10 kΩ
C1 = 100 nF
và có net label:
VIN
FILTERED_OUT
GND
40. Schematic cho cảm biến + ADC
                         R1
SENSOR_OUT ───────────/\/\/\/──────┬──── ADC_IN
                          10 kΩ     │
                                    │
                                   ───
                               C1  ─── 100 nF
                                    │
                                   GND
Nên đặt C1 gần chân ADC nếu mục tiêu chính là lọc tín hiệu trước ADC.
41. Cách vẽ schematic trên phần mềm EDA
Có thể sử dụng:
- KiCad.
- EasyEDA.
- Altium Designer.
- Fusion Electronics.
- OrCAD.
- Phần mềm EDA tương đương.
Bước 1: Đặt connector hoặc nguồn tín hiệu
J1
1 → SIGNAL_IN
2 → GND
Bước 2: Đặt R1
SIGNAL_IN → R1Bước 3: Tạo net FILTERED_OUT
R1 → FILTERED_OUTBước 4: Đặt C1
FILTERED_OUT → C1 → GNDBước 5: Kết nối ADC
FILTERED_OUT → MCU_ADCBước 6: Thêm test point
TP_IN
TP_OUT
TP_GND
42. Cách bố trí PCB
Một placement đơn giản:
Sensor Connector
       │
       ▼
      R1
       │
       ▼
      ●──────── ADC PIN
      │
     C1
      │
     GND
Điểm ● là:
FILTERED_OUTMục tiêu chính:
R1 gần đường tín hiệu
C1 gần ADC
VOUT trace ngắn
GND C1 ngắn
43. Vì sao tụ nên đặt gần ADC?
Nếu đường:
C1 → ADCquá dài, đoạn trace này có thể tiếp tục bắt nhiễu sau bộ lọc.
Placement tốt:
R1 ────┬─ C1
       │
       └─ ADC
Placement kém:
R1 ── C1 ─────────────────── ADC
             ↑
        trace dài dễ bắt nhiễu
Nếu mục tiêu là lọc ngay trước ADC, capacitor nên ở gần ADC.
44. Ground của tụ
C1 cần đường về ground ngắn.
Ưu tiên:
C1
 │
via
 │
GND Plane
hoặc đặt trực tiếp trên cùng mặt với đường GND ngắn.
Mục tiêu:
High-frequency current loop nhỏ45. Tránh switching node
Không nên đặt tín hiệu analog đã lọc cạnh:
- Buck converter SW node.
- Gate MOSFET.
- PWM motor.
- H-Bridge.
- Crystal clock.
- SPI clock tốc độ cao.
- Antenna.
- Motor connector.
Ví dụ:
[BUCK SW NODE]    ×    RC + ADC

[Sensor] ─ RC ─ ADC        ✓
46. Tránh chạy song song với PWM
Nếu trace analog chạy song song lâu với:
PWMhoặc:
CLOCKnhiễu có thể ghép điện dung vào đường tín hiệu.
Nên:
- Giảm chiều dài chạy song song.
- Tăng khoảng cách.
- Dùng ground plane.
- Route tín hiệu analog ngắn.
- Phân vùng PCB hợp lý.
47. Test Point
Một board dễ debug nên có:
TP1 = VIN
TP2 = VOUT
TP3 = GND
Nhờ đó có thể dùng oscilloscope để so sánh:
CH1 → VIN
CH2 → VOUT
và nhìn trực tiếp hiệu quả bộ lọc.
48. Cách kiểm tra bằng oscilloscope
Có thể đưa square wave vào VIN.
Ví dụ:
Frequency = 10 HzNếu cutoff lớn hơn đáng kể, VOUT gần theo kịp đầu vào.
Tăng tần số lên:
100 Hz
1 kHz
10 kHz
sẽ thấy VOUT:
- Giảm biên độ.
- Tròn cạnh hơn.
- Trễ pha hơn.
Đây là thí nghiệm rất trực quan để hiểu RC Low-pass Filter.
49. Cách kiểm tra bằng Function Generator
Thiết lập:
Waveform: Sine
Amplitude: phù hợp mạch
Offset: phù hợp giới hạn đầu vào
Đo:
VIN
VOUT
Tăng dần frequency.
Khi:
VOUT ≈ 0.707 × VINta đang gần cutoff frequency.
50. Kiểm tra bằng multimeter có được không?
Multimeter phù hợp để:
- Kiểm tra DC.
- Kiểm tra short.
- Kiểm tra bias voltage.
Nhưng để quan sát:
- Frequency response.
- Ripple.
- Phase.
- Noise.
- Waveform.
oscilloscope phù hợp hơn.
51. Ví dụ thiết kế hoàn chỉnh cho cảm biến
Yêu cầu:
Sensor output: 0–3.3 V
Signal thay đổi chậm
Noise chủ yếu > 1 kHz
ADC input: MCU
Chọn:
R = 10 kΩ
C = 100 nF
Ta có:
τ = 1 ms
fc ≈ 159 Hz
Schematic:
SENSOR ──10k──┬──── ADC
              │
             100nF
              │
             GND
Bộ lọc giữ tốt tín hiệu thay đổi chậm và suy giảm nhiều hơn các thành phần ở vài kHz trở lên.
52. Ví dụ lọc ADC đo pin
Giả sử đã có divider:
R1 = 30 kΩ
R2 = 10 kΩ
Thêm:
C = 1 µFĐiện trở Thevenin:
RTH = 7.5 kΩTa có:
\[ f_c=\frac{1}{2\pi\times7500\times1\mu F} \]
fc ≈ 21.2 HzĐiện áp pin thường thay đổi rất chậm nên cutoff thấp như vậy có thể phù hợp với nhiều ứng dụng giám sát pin.
53. Ví dụ PWM to Analog
Giả sử:
PWM = 20 kHz
VCC = 3.3 V
Ta muốn lọc PWM thành một điện áp tương đối mượt.
Có thể chọn cutoff thấp hơn rất nhiều so với PWM.
Ví dụ:
R = 10 kΩ
C = 1 µF
fc ≈ 15.9 Hz
Khi duty cycle thay đổi, VOUT sẽ dịch dần tới giá trị trung bình mới.
Ưu điểm:
- Rất đơn giản.
- Rẻ.
- Chỉ cần hai linh kiện.
Nhược điểm:
- Đáp ứng chậm.
- Vẫn còn ripple.
- Output impedance không thấp.
- Không phải DAC chính xác.
54. Mạch RC nhiều tầng
Nếu một tầng RC không lọc đủ mạnh, có thể mắc nhiều tầng:
VIN
 │
R1
 │
 ├── C1 ─ GND
 │
R2
 │
 ├── C2 ─ GND
 │
VOUT
Tuy nhiên các tầng có thể tải lẫn nhau.
Không nên đơn giản tính từng tầng hoàn toàn độc lập nếu không có buffer giữa chúng.
Một giải pháp tốt hơn trong các yêu cầu chính xác là:
RC
 │
Buffer
 │
RC
hoặc dùng:
Active Low-pass Filter55. RC bậc 1 có giới hạn gì?
RC filter rất hữu ích vì:
- Đơn giản.
- Rẻ.
- Không cần nguồn riêng.
- Chỉ có hai linh kiện.
- Dễ thiết kế PCB.
Nhưng có các giới hạn:
- Slope chỉ khoảng -20 dB/decade.
- Có insertion loss tùy tải.
- Không có gain.
- Load ảnh hưởng đáp ứng.
- Không phù hợp khi cần cutoff rất sắc.
Khi cần lọc mạnh hơn có thể dùng:
- RC nhiều tầng.
- Sallen-Key.
- Active filter.
- LC filter.
- Digital filter.
56. Những lỗi thiết kế thường gặp
Lỗi 1: Đặt tụ nối tiếp
Low-pass cơ bản cần:
R nối tiếp
C xuống GND
Nếu đổi thành:
C nối tiếp
R xuống GND
ta tạo một topology gần với high-pass filter, không còn là low-pass RC cơ bản.
Lỗi 2: Chọn cutoff quá thấp
Ví dụ signal thay đổi ở:
100 Hznhưng:
fc = 5 HzTín hiệu hữu ích sẽ bị suy giảm mạnh.
Lỗi 3: Chọn cutoff quá cao
Nếu:
Signal = 1 Hz
Noise = 20 kHz
nhưng:
fc = 10 kHzbộ lọc sẽ không tận dụng được khả năng tách hai vùng tần số.
Lỗi 4: Chọn R quá lớn trước ADC
Có thể làm source impedance quá cao và gây sai số lấy mẫu.
Lỗi 5: Quên loading effect
Tải phía sau có thể thay đổi gain và cutoff.
Lỗi 6: Đặt C quá xa ADC
Tín hiệu sau filter vẫn có một đoạn trace dài bắt nhiễu.
Lỗi 7: Route cạnh switching node
Mạch lọc đúng trên schematic nhưng PCB vẫn nhiễu.
Lỗi 8: Không tính tolerance
Ví dụ:
R ±5%
C ±20%
thì cutoff thực tế có thể lệch đáng kể so với giá trị tính lý tưởng.
Lỗi 9: Không tính DC bias của ceramic capacitor
Một tụ ghi:
1 µFkhông nhất thiết còn đúng 1 µF ở mọi mức điện áp DC.
Điều này đặc biệt đáng chú ý với một số loại MLCC có điện dung lớn.
57. Sai số cutoff
Vì:
\[ f_c=\frac{1}{2\pi RC} \]
nếu R và C thay đổi thì cutoff cũng thay đổi.
Ví dụ:
R = ±1%
C = ±10%
C thường là nguồn tolerance lớn hơn.
Nếu cutoff cần chính xác, nên:
- Chọn tụ tolerance tốt hơn.
- Chọn dielectric ổn định.
- Tính worst case.
- Đo thực tế.
58. Thermal Noise của điện trở
Điện trở tạo ra nhiễu nhiệt.
Nhiễu điện áp RMS tăng theo:
- Điện trở.
- Nhiệt độ.
- Bandwidth.
Do đó trong những front-end analog có độ nhạy cao, không nên tăng R lên hàng megaohm mà không xem xét noise.
Với các cảm biến thông thường, ảnh hưởng này có thể nhỏ, nhưng đây vẫn là một yếu tố quan trọng trong thiết kế analog chính xác.
59. Checklist trước khi vẽ PCB
- [ ] Xác định bandwidth của tín hiệu.
- [ ] Xác định vùng frequency của noise.
- [ ] Chọn cutoff phù hợp.
- [ ] Tính R và C.
- [ ] Kiểm tra source impedance.
- [ ] Kiểm tra load impedance.
- [ ] Kiểm tra ADC requirements.
- [ ] Kiểm tra tolerance.
- [ ] Kiểm tra voltage rating của C.
- [ ] Kiểm tra DC bias của capacitor nếu cần.
- [ ] Đặt capacitor gần điểm cần lọc.
- [ ] Giữ VOUT trace ngắn.
- [ ] Có ground plane tốt.
- [ ] Tránh switching node.
- [ ] Thêm test point.
60. Checklist kiểm tra PCB sau khi lắp
Bước 1: Kiểm tra short
Không cấp nguồn, đo:
SIGNAL ↔ GNDvà xác nhận không có short ngoài ý muốn.
Bước 2: Kiểm tra R
Đúng giá trị BOM.
Bước 3: Kiểm tra C
Đúng capacitance và package.
Bước 4: Cấp tín hiệu DC
Xác nhận VOUT đạt đúng mức DC mong muốn.
Bước 5: Cấp sine wave
So sánh VIN và VOUT.
Bước 6: Sweep frequency
Quan sát gain giảm theo frequency.
Bước 7: Xác nhận cutoff
Tìm vùng:
VOUT / VIN ≈ 0.707Bước 8: Test trong hệ thống thật
Bật:
- Motor.
- PWM.
- Wi-Fi.
- Buck converter.
- Relay.
và quan sát noise của ADC trong điều kiện thực tế.
61. Ứng dụng thực tế 1: Lọc cảm biến nhiệt độ
Sensor nhiệt độ thường thay đổi khá chậm.
Temperature Sensor
        │
        ▼
     RC Filter
        │
        ▼
       ADC
Bộ lọc có thể giảm:
- Switching noise.
- Digital coupling.
- EMI.
- Noise trên dây sensor.
62. Ứng dụng thực tế 2: Lọc cảm biến ánh sáng
Phototransistor hoặc module analog có thể tạo điện áp có nhiễu.
Light Sensor
     │
     ▼
 RC Low-pass
     │
     ▼
    ADC
Nếu ứng dụng chỉ quan tâm mức ánh sáng môi trường thay đổi chậm, cutoff có thể đặt khá thấp.
63. Ứng dụng thực tế 3: Đo độ ẩm đất
Soil moisture sensor có thể bị:
- Nhiễu nguồn.
- Nhiễu dây.
- EMI.
- Dao động ADC.
RC filter giúp tạo tín hiệu ổn định hơn trước khi firmware lấy trung bình nhiều mẫu.
64. Ứng dụng thực tế 4: Giám sát điện áp pin
Battery
  │
Divider
  │
RC Filter
  │
ADC
Đây là một topology rất phổ biến trong thiết bị IoT chạy pin.
Mục tiêu:
- Giảm ripple.
- Giảm noise.
- Làm ổn định battery measurement.
65. Ứng dụng thực tế 5: PWM to Analog
MCU PWM
   │
   ▼
RC Filter
   │
   ▼
Analog-like Voltage
Có thể dùng để:
- Điều khiển độ sáng analog.
- Tạo reference.
- Điều chỉnh setpoint.
- Điều khiển một mạch analog chậm.
66. Ứng dụng thực tế 6: Lọc tín hiệu potentiometer
3.3V
 │
POT
 │
 ├──── RC ─── ADC
 │
GND
Mạch RC giúp giảm nhiễu khi:
- Xoay potentiometer.
- Dây potentiometer dài.
- Hệ thống có PWM hoặc motor.
67. Ứng dụng thực tế 7: Lọc nguồn tham chiếu Comparator
VCC
 │
Divider
 │
RC
 │
VREF
 │
Comparator
RC giúp VREF ít bị ảnh hưởng bởi noise cao tần.
Điều này đặc biệt hữu ích khi comparator đang xác định một ngưỡng nhỏ.
68. RC Filter phần cứng và Digital Filter
Có thể lọc bằng firmware:
Moving Average
EMA
Median
FIR
IIR
Nhưng digital filter chỉ hoạt động:
sau ADCRC filter hoạt động:
trước ADCDo đó hai loại không hoàn toàn thay thế nhau.
Một hệ thống tốt có thể dùng:
Analog RC Filter
       │
       ▼
      ADC
       │
       ▼
Digital Filter
69. Vì sao vẫn cần RC nếu firmware đã lọc?
Nếu nhiễu cao tần vào ADC và bị alias, firmware không thể luôn khôi phục tín hiệu gốc.
Ngoài ra RC có thể:
- Giảm transient.
- Giảm RF noise.
- Làm ổn định ADC input.
- Giảm noise trước quá trình sampling.
Digital filter sau ADC tiếp tục giúp làm mượt dữ liệu.
70. Khi nào không nên dùng RC Low-pass đơn giản?
RC bậc 1 có thể không đủ khi cần:
Cutoff rất sắc
Dùng filter bậc cao.
Load thay đổi lớn
Cần buffer hoặc active filter.
Công suất lớn
Cần LC hoặc topology nguồn chuyên dụng.
Tín hiệu vi sai tốc độ cao
Cần thiết kế filter phù hợp impedance và signal integrity.
RF
Cần mạng lọc được thiết kế theo RF impedance.
71. Không áp dụng trực tiếp cho điện lưới
Mạch RC trong bài này tập trung vào:
- Signal conditioning.
- ADC.
- Sensor.
- MCU.
- Điện áp DC thấp.
Không nên lấy schematic RC đơn giản trong bài và tự áp dụng trực tiếp cho điện lưới.
Các ứng dụng điện áp cao cần xem xét thêm:
- Safety isolation.
- Creepage.
- Clearance.
- Capacitor safety class.
- Surge.
- Fuse.
- Tiêu chuẩn an toàn.
72. Câu hỏi thường gặp
RC Low-pass Filter dùng để làm gì?
Mạch dùng để cho các thành phần tần số thấp đi qua và giảm các thành phần tần số cao.
Ứng dụng phổ biến nhất là lọc noise trước ADC và làm mượt tín hiệu cảm biến.
Công thức tần số cắt RC là gì?
\[ f_c=\frac{1}{2\pi RC} \]
Trong đó R tính bằng Ω và C tính bằng F.
Tại sao tại cutoff lại là -3 dB?
Tại:
f = fcbiên độ đầu ra:
VOUT ≈ 0.707 VINCông suất tương ứng giảm còn một nửa trong điều kiện quy ước phù hợp, tạo mức:
-3 dBCó thể dùng RC để lọc ADC ESP32 không?
Có.
Đây là một ứng dụng rất phổ biến, nhưng cần chọn R phù hợp với đặc tính ADC và sampling configuration của ESP32 cụ thể.
R càng lớn càng lọc tốt phải không?
Không.
Cutoff phụ thuộc vào tích:
R × CTăng R làm cutoff giảm nhưng đồng thời tăng source impedance và có thể gây vấn đề cho ADC hoặc tải phía sau.
C càng lớn càng tốt phải không?
Không.
Tăng C làm cutoff thấp và tín hiệu mượt hơn nhưng cũng làm đáp ứng chậm hơn.
Tụ 100 nF có phải lúc nào cũng đúng?
Không.
100 nF rất phổ biến nhưng cutoff còn phụ thuộc R.
Ví dụ:
R = 1 kΩ + C = 100 nFkhác hoàn toàn:
R = 100 kΩ + C = 100 nFCó thể dùng RC để biến PWM thành analog không?
Có.
Low-pass filter có thể lấy giá trị trung bình của PWM, tạo điện áp tương ứng gần với duty cycle.
Độ ripple và tốc độ đáp ứng phụ thuộc cutoff của filter.
RC có thay thế digital filtering không?
Không hoàn toàn.
RC lọc trước ADC.
Digital filter xử lý sau ADC.
Hai kỹ thuật thường bổ sung cho nhau.
73. Các công thức cần nhớ
Hằng số thời gian
\[ \tau=RC \]
Dung kháng của tụ
\[ X_C=\frac{1}{2\pi fC} \]
Tần số cắt
\[ f_c=\frac{1}{2\pi RC} \]
Gain theo frequency
\[ \left|\frac{V_{OUT}}{V_{IN}}\right| = \frac{1}{\sqrt{1+(2\pi fRC)^2}} \]
Phase
\[ \phi=-\tan^{-1}(2\pi fRC) \]
Tại cutoff
VOUT / VIN ≈ 0.707
Gain ≈ -3 dB
Phase ≈ -45°
74. Bảng tham khảo nhanh
| R | C | fc xấp xỉ |
|---|---|---|
| 1 kΩ | 100 nF | 1.59 kHz |
| 10 kΩ | 10 nF | 1.59 kHz |
| 10 kΩ | 100 nF | 159 Hz |
| 10 kΩ | 1 µF | 15.9 Hz |
| 100 kΩ | 100 nF | 15.9 Hz |
| 1 kΩ | 1 µF | 159 Hz |
Bảng cho thấy nhiều cặp R-C có thể tạo cùng cutoff nhưng hành vi thực tế với nguồn và tải có thể khác nhau.
75. Tóm tắt thiết kế mẫu
Yêu cầu:
Lọc tín hiệu cảm biến analog
Giảm noise cao tần
Đưa tín hiệu vào MCU ADC
Thiết kế:
R1 = 10 kΩ
C1 = 100 nF
Tính:
τ = 1 ms
fc ≈ 159 Hz
Schematic:
SENSOR ──10k──┬──── ADC
              │
             100nF
              │
             GND
PCB:
R gần đường signal
C gần ADC
VOUT trace ngắn
GND return ngắn
Tránh PWM và switching node
Kiểm tra:
Oscilloscope CH1 = VIN
Oscilloscope CH2 = VOUT
Sweep frequency
Xác nhận -3 dB quanh 159 Hz
76. Mối liên hệ với các mạch khác
RC Low-pass Filter là nền tảng cho nhiều chủ đề tiếp theo:
Voltage Divider
      │
      ▼
RC Low-pass Filter
      │
      ├────────► ADC Conditioning
      │
      ├────────► Anti-alias Filter
      │
      ├────────► PWM to Analog
      │
      ├────────► RC Debounce
      │
      ├────────► Active Filter
      │
      └────────► Control & Timing
Đặc biệt, kiến thức về:
R × Cvà:
Time Constantsẽ được sử dụng trực tiếp trong bài RC Debounce tiếp theo.
77. Kết luận
Mạch lọc thông thấp RC là một trong những building block quan trọng nhất trong thiết kế điện tử.
Chỉ với:
1 điện trở + 1 tụ điệnchúng ta có thể:
- Lọc nhiễu cảm biến.
- Làm mượt tín hiệu ADC.
- Giảm high-frequency noise.
- Tạo anti-alias filter đơn giản.
- Lọc voltage reference.
- Làm mượt potentiometer.
- Chuyển PWM thành điện áp gần analog.
- Kết hợp với voltage divider để giám sát nguồn và pin.
Hai công thức quan trọng nhất là:
\[ \tau=RC \]
và:
\[ f_c=\frac{1}{2\pi RC} \]
Tuy nhiên, một thiết kế thực tế không chỉ dừng ở việc tính đúng R và C.
Cần cân nhắc thêm:
- Bandwidth của tín hiệu.
- Frequency của noise.
- Source impedance.
- Load impedance.
- ADC sampling.
- Tolerance linh kiện.
- Capacitor characteristics.
- PCB placement.
- Ground return.
- Switching noise.
Nếu schematic đúng nhưng capacitor đặt xa ADC hoặc đường analog chạy sát switching node, hiệu quả lọc trên PCB thực tế vẫn có thể kém.
Nắm chắc RC Low-pass Filter sẽ tạo nền tảng quan trọng để tiếp tục học mạch chống dội nút nhấn RC, ADC signal conditioning, active filter và các mạch analog phức tạp hơn.