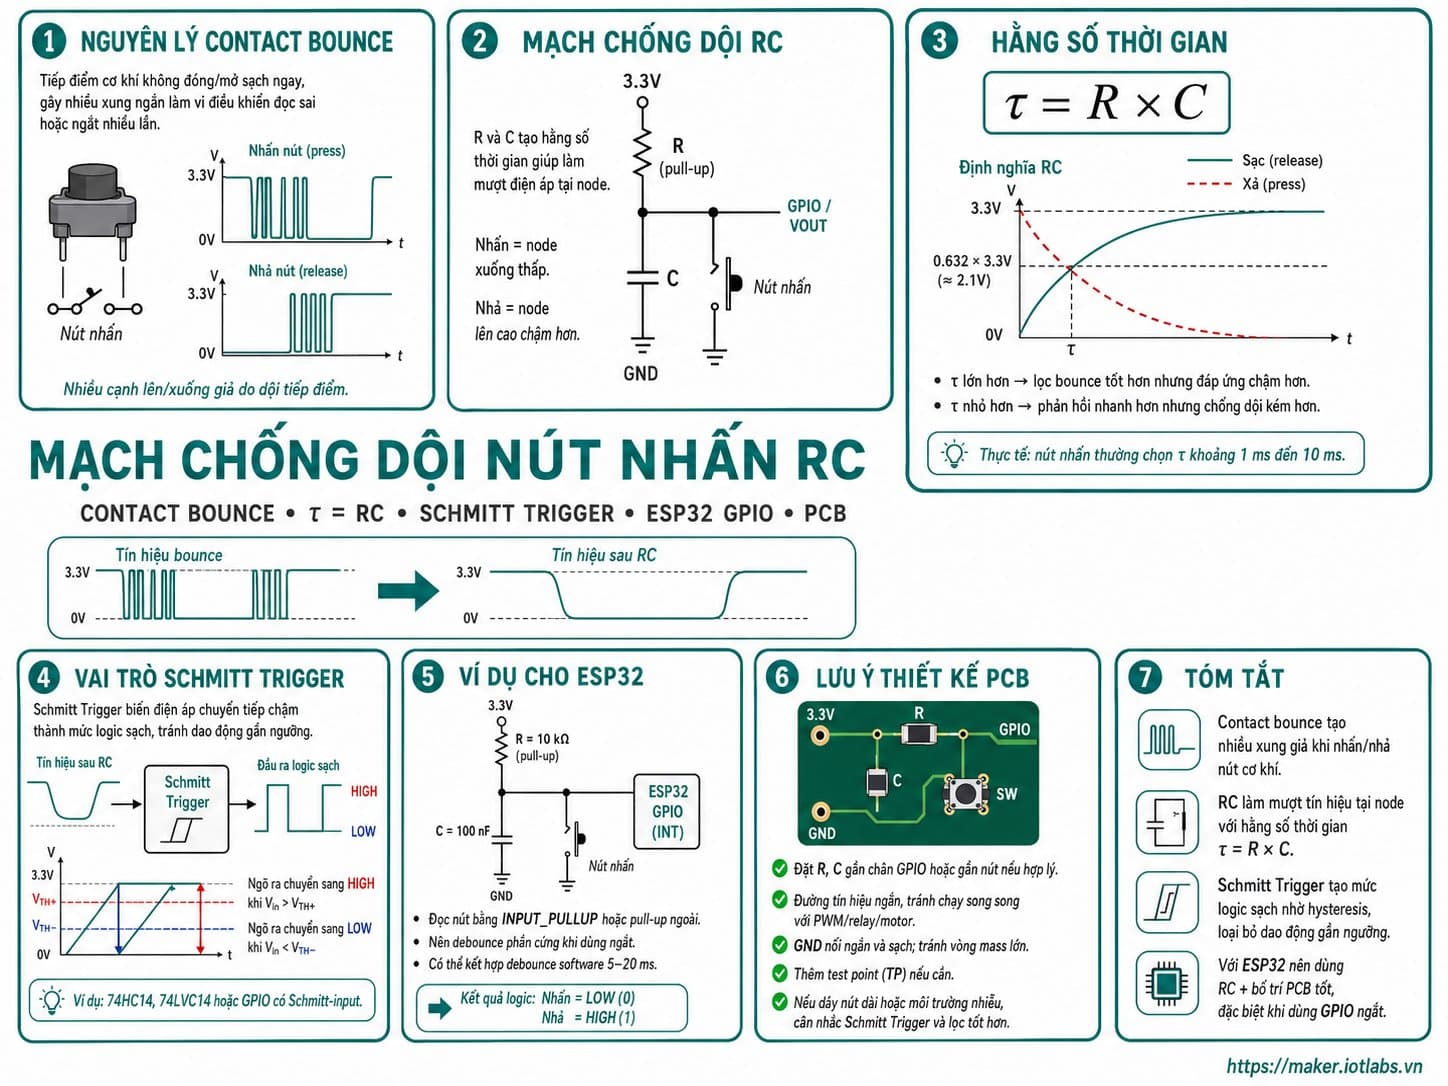
Mạch chống dội nút nhấn RC: Nguyên lý và thiết kế cho vi điều khiển
Nguyên lý contact bounce, mạch chống dội RC với tau = RC, vai trò Schmitt Trigger, ví dụ thiết kế nút nhấn chống dội cho GPIO ngắt trên ESP32 và lưu ý thiết kế PCB.
Mạch chống dội nút nhấn RC dùng một điện trở pull-up và một tụ điện để lọc hiện tượng contact bounce của nút nhấn cơ khí ngay tại tầng tín hiệu, đặc biệt quan trọng khi GPIO của ESP32 hay STM32 được cấu hình ngắt theo cạnh.
Hướng dẫn chi tiết
Giải thích hiện tượng contact bounce của nút nhấn và cách sử dụng mạng RC để chống dội phần cứng. Bài viết hướng dẫn tính RC, kết nối GPIO, kết hợp Schmitt Trigger, vẽ schematic, bố trí PCB và ứng dụng với ESP32, STM32 và Arduino.
Mạch chống dội nút nhấn RC: Nguyên lý và thiết kế cho vi điều khiển
Khi kết nối nút nhấn cơ khí với ESP32, STM32, Arduino hoặc một vi điều khiển bất kỳ, tín hiệu tại GPIO không phải lúc nào cũng chuyển sạch từ HIGH sang LOW hoặc từ LOW sang HIGH.
Các tiếp điểm cơ khí bên trong nút nhấn có thể va chạm và bật lại nhiều lần trong một khoảng thời gian ngắn. Hiện tượng này được gọi là contact bounce hay switch bounce.
Thay vì vi điều khiển nhìn thấy:
HIGH ───────────┐
                │
LOW             └────────────
nó có thể nhận được:
HIGH ───────┐ ┌─┐ ┌──┐
            │ │ │ │  │
LOW         └─┘ └─┘  └────────
Một lần nhấn vật lý vì vậy có thể bị chương trình hiểu thành nhiều lần nhấn.
Một trong những giải pháp phần cứng đơn giản nhất là sử dụng:
R + Cđể tạo thành mạch chống dội nút nhấn RC.
Mạng RC làm chậm sự thay đổi điện áp tại GPIO, giúp các xung rất ngắn do tiếp điểm dội không tạo thành nhiều lần chuyển trạng thái logic.
Trong bài này chúng ta sẽ tìm hiểu:
- Contact bounce là gì.
- Vì sao nút nhấn bị dội.
- RC debounce hoạt động như thế nào.
- Cách tính R và C.
- Cách dùng pull-up và pull-down.
- Cách kết hợp Schmitt Trigger.
- Cách kết nối với ESP32, STM32 và Arduino.
- Cách vẽ schematic.
- Cách bố trí PCB.
- Cách kiểm tra bằng oscilloscope.
- Những lỗi thiết kế thường gặp.
1. Contact Bounce là gì?
Một nút nhấn cơ khí không hoạt động giống một công tắc điện tử lý tưởng.
Khi nhấn nút, hai bề mặt kim loại bên trong tiếp xúc với nhau.
Do:
- Độ đàn hồi cơ học.
- Quán tính.
- Cấu trúc lò xo.
- Bề mặt tiếp điểm.
- Rung động cơ học.
hai tiếp điểm có thể:
Chạm
↓
Tách
↓
Chạm
↓
Tách
↓
Chạm ổn định
trong một khoảng thời gian rất ngắn.
Đó chính là contact bounce.
2. Tín hiệu lý tưởng của nút nhấn
Giả sử GPIO sử dụng pull-up.
Khi chưa nhấn:
GPIO = HIGHKhi nhấn:
GPIO = LOWTín hiệu lý tưởng:
3.3V ───────────────┐
                    │
                    │
0V                  └─────────────────
                 PRESS
Vi điều khiển chỉ phát hiện:
HIGH → LOWmột lần duy nhất.
3. Tín hiệu thực tế khi nút bị dội
Trong thực tế:
3.3V ─────────┐ ┌─┐  ┌──┐
              │ │ │  │  │
0V            └─┘ └──┘  └────────────
MCU có thể nhìn thấy:
HIGH
LOW
HIGH
LOW
HIGH
LOW
chỉ trong một lần nhấn.
Nếu firmware dùng interrupt:
FALLING EDGEthì một lần nhấn có thể tạo ra nhiều interrupt.
4. Ví dụ lỗi thực tế
Giả sử một nút dùng để tăng bộ đếm:
button press
      │
      ▼
counter++
Người dùng nhấn một lần.
Kỳ vọng:
0 → 1Nhưng do bounce MCU có thể nhận 4 cạnh xuống:
0 → 1 → 2 → 3 → 4Người dùng chỉ nhấn một lần nhưng giá trị tăng bốn lần.
5. Debounce là gì?
Debounce là quá trình loại bỏ các chuyển trạng thái giả do tiếp điểm cơ khí gây ra.
Có hai cách chính:
Debounce
   │
   ├── Hardware Debounce
   │
   └── Software Debounce
Hardware debounce có thể dùng:
- RC.
- RC + Schmitt Trigger.
- SR latch.
- Flip-flop.
- IC debounce chuyên dụng.
Software debounce có thể dùng:
- Delay.
- Timer.
- State machine.
- Sampling.
- Digital filtering.
Bài viết này tập trung vào:
RC Hardware Debounce6. Mạch chống dội RC cơ bản
Một cấu hình phổ biến dùng pull-up:
            VCC
             │
             R
             │
             ├──────── GPIO
             │
             C
             │
            GND
             │
             └──── BUTTON ─── GND
Có thể vẽ rõ hơn:
              VCC
               │
              R1
               │
               ├──────────── GPIO
               │
              C1
               │
              GND

GPIO ───────── BUTTON ─────── GND
Khi button mở:
GPIO → HIGHKhi button đóng:
GPIO → LOWR1 và C1 làm cho điện áp tại GPIO không thay đổi hoàn toàn tức thời.
7. Nguyên lý của RC Debounce
Mạch RC tận dụng đặc tính:
Điện áp trên tụ điện không thể thay đổi tức thời trong điều kiện lý tưởng.
Khi trạng thái nút thay đổi, capacitor phải:
Nạphoặc:
Xảqua một điện trở.
Điều này tạo ra một khoảng thời gian chuyển tiếp thay vì một cạnh điện áp cực nhanh.
Các xung bounce ngắn có thể không đủ thời gian để làm điện áp vượt qua ngưỡng logic nhiều lần.
8. Vai trò của điện trở
Điện trở có nhiệm vụ:
- Pull-up hoặc pull-down GPIO.
- Giới hạn dòng nạp/xả tụ.
- Kết hợp với tụ tạo hằng số thời gian.
- Quyết định tốc độ thay đổi của điện áp.
Nếu:
R tăngthì quá trình nạp hoặc xả chậm hơn.
Nếu:
R giảmthì quá trình nhanh hơn.
9. Vai trò của tụ điện
Tụ điện lưu trữ điện tích.
Nếu điện áp đang ở:
3.3 Vnó không thể giảm xuống:
0 Vhoàn toàn tức thời nếu phải xả qua một điện trở.
Tương tự, nếu tụ đang ở:
0 Vnó cần thời gian để nạp lên:
3.3 VĐiều này giúp tạo tín hiệu chuyển trạng thái chậm và ổn định hơn.
10. Hằng số thời gian RC
Thông số quan trọng nhất là:
\[ \tau=R\times C \]
Trong đó:
τ: hằng số thời gian, giây.R: điện trở, Ω.C: điện dung, F.
Ví dụ:
R = 100 kΩ
C = 100 nF
Ta có:
τ = 100000 × 0.0000001τ = 0.01 shay:
τ = 10 ms11. Ý nghĩa của 10 ms
Nếu:
τ = 10 msđiện áp không chuyển từ LOW sang HIGH ngay lập tức.
Thay vào đó:
Voltage
   │
VCC│                 ─────────
   │             ───
   │          ──
   │       ──
   │     ─
   │   ─
0V └────────────────────────── Time
Điện áp tăng theo hàm mũ.
Điều này giúp các xung bounce ngắn bị làm mượt.
12. Công thức nạp capacitor
Khi capacitor nạp từ 0 V về VCC:
\[ V(t)=V_{CC}\left(1-e^{-t/RC}\right) \]
Sau:
1τđiện áp đạt khoảng:
63.2% VCCSau:
2τ → 86.5%
3τ → 95%
4τ → 98.2%
5τ → 99.3%
13. Công thức xả capacitor
Khi capacitor xả từ điện áp ban đầu V0:
\[ V(t)=V_0e^{-t/RC} \]
Sau:
1τđiện áp còn khoảng:
36.8%Sau:
2τ → 13.5%
3τ → 5%
5τ → dưới 1%
14. GPIO không đợi capacitor nạp đủ 100%
Đây là một điểm rất quan trọng.
GPIO không cần chờ điện áp đạt chính xác:
3.3 Vmới nhận HIGH.
GPIO có hai vùng ngưỡng:
LOW threshold
HIGH threshold
Ví dụ khái niệm:
0V
│
├── Logic LOW
│
├── vùng không xác định
│
├── Logic HIGH
│
3.3V
Ngưỡng cụ thể phụ thuộc MCU và phải kiểm tra datasheet.
Do đó thời gian debounce thực tế phụ thuộc không chỉ vào:
R × Cmà còn phụ thuộc ngưỡng input của GPIO.
15. Tính thời gian tới ngưỡng HIGH
Khi capacitor nạp:
\[ V(t)=V_{CC}(1-e^{-t/RC}) \]
Giả sử Schmitt Trigger chuyển HIGH tại:
VTH+Ta có:
\[ t_{HIGH} = -RC\ln\left(1-\frac{V_{TH+}}{V_{CC}}\right) \]
Đây là thời gian từ lúc bắt đầu nạp đến khi tín hiệu được công nhận là HIGH.
16. Tính thời gian tới ngưỡng LOW
Khi tụ xả từ gần VCC:
\[ V(t)=V_{CC}e^{-t/RC} \]
Nếu tín hiệu chuyển LOW tại:
VTH-thì:
\[ t_{LOW} = -RC\ln\left(\frac{V_{TH-}}{V_{CC}}\right) \]
Vì vậy RC debounce kết hợp Schmitt Trigger có thể được thiết kế dựa trên hai ngưỡng rõ ràng.
17. Vì sao chỉ dùng RC trực tiếp vào GPIO chưa phải lúc nào cũng tối ưu?
Mạch:
BUTTON
  │
 RC
  │
GPIO
rất đơn giản.
Nhưng RC tạo ra cạnh điện áp tương đối chậm.
Trong khoảng chuyển tiếp:
LOW
 ↓
 vùng không xác định
 ↓
HIGH
tín hiệu có thể nằm trong vùng mà GPIO chưa được đảm bảo là HIGH hay LOW.
Nếu input của MCU có Schmitt Trigger bên trong thì vấn đề được giảm đáng kể.
Nếu không biết chắc, cần kiểm tra datasheet.
Một giải pháp tốt hơn là:
BUTTON
   │
   ▼
RC FILTER
   │
   ▼
SCHMITT TRIGGER
   │
   ▼
MCU GPIO
18. Schmitt Trigger giúp gì?
Schmitt Trigger có hai ngưỡng:
VTH+và:
VTH-với:
VTH+ > VTH-Khoảng chênh lệch này gọi là:
HysteresisVí dụ khái niệm:
        HIGH threshold
             VTH+
              │
--------------│-------------
              │
       Hysteresis
              │
--------------│-------------
              │
             VTH-
        LOW threshold
Tín hiệu phải vượt VTH+ mới chuyển HIGH.
Sau khi đã HIGH, nó phải giảm xuống dưới VTH- mới chuyển LOW.
Nhiễu nhỏ quanh một ngưỡng không còn dễ tạo ra nhiều lần chuyển trạng thái.
19. RC + Schmitt Trigger
Topology rất tốt:
BUTTON
  │
  ▼
┌─────────┐
│ RC      │
│ Network │
└────┬────┘
     │
     ▼
┌─────────────┐
│ Schmitt     │
│ Trigger     │
└──────┬──────┘
       │
       ▼
    MCU GPIO
Một IC thường dùng cho mục đích học tập là Schmitt-trigger inverter phù hợp với mức nguồn của hệ thống.
Khi chọn IC cần kiểm tra:
- Supply voltage.
- Input thresholds.
- Output voltage.
- Logic compatibility.
- Package.
20. Schematic RC Debounce với Pull-up
Cấu hình cơ bản:
                    VCC
                     │
                    R1
                     │
                     ├──────── GPIO
                     │
                    C1
                     │
                    GND
                     │

GPIO ───────────── SW1 ────── GND
Ví dụ:
R1 = 100 kΩ
C1 = 100 nF
Ta có:
τ = 10 ms21. Trạng thái khi chưa nhấn
SW1 mở:
VCC
 │
R1
 │
 ├──── GPIO
 │
C1
 │
GND
R1 nạp C1.
Sau khi ổn định:
GPIO ≈ VCCDo đó:
GPIO = HIGH22. Trạng thái khi nhấn
Khi SW1 đóng:
GPIO → GNDCapacitor bị xả.
GPIO chuyển về:
LOWTrong cấu hình rất đơn giản khi switch nối thẳng xuống GND, capacitor có thể xả qua điện trở và điện trở ký sinh rất nhỏ của switch/traces.
Với capacitor nhỏ, đây thường không phải vấn đề lớn.
Tuy nhiên khi dùng capacitor lớn hơn hoặc yêu cầu kiểm soát dòng xả, nên thêm điện trở thích hợp vào đường switch.
23. Schematic có điện trở giới hạn dòng xả
Một cấu hình linh hoạt hơn:
                 VCC
                  │
                 R1
                  │
                  ├──────────── GPIO
                  │
                 C1
                  │
                 GND

GPIO ─── R2 ─── SW1 ───────── GND
Trong đó:
- R1 quyết định phần lớn thời gian nạp.
- R2 giới hạn dòng khi nhấn.
- R2 cũng ảnh hưởng thời gian xả.
- C1 tạo bộ nhớ điện áp ngắn hạn.
Khi thiết kế cụ thể phải tính lại mạch tương đương cho từng trạng thái.
24. Thời gian nạp và xả có thể khác nhau
Với cấu hình có R1 và R2:
Release:
C nạp qua R1
Trong khi:
Press:
C xả qua R2
Ta có thể tạo:
τCHARGE = R1 × Cvà:
τDISCHARGE = R2 × CHai thời gian không nhất thiết giống nhau.
Điều này hữu ích nếu muốn phản hồi khi nhấn nhanh nhưng chống bounce khi thả mạnh hơn, hoặc ngược lại.
25. Một thiết kế ví dụ
Giả sử sử dụng:
VCC = 3.3 V
R1 = 100 kΩ
C1 = 100 nF
Ta có:
\[ \tau=100k\times100nF \]
τ = 10 msĐây là một giá trị khởi đầu hợp lý để thử nghiệm cho nút nhấn giao diện người dùng.
Không nên xem 10 ms là giá trị bắt buộc cho mọi switch.
Thời gian bounce thực tế phụ thuộc loại switch và cần kiểm tra bằng:
Oscilloscopenếu yêu cầu thiết kế chính xác.
26. Nếu RC quá nhỏ
Ví dụ:
R = 10 kΩ
C = 1 nF
Ta có:
τ = 10 µsKhoảng thời gian này có thể quá ngắn để làm mượt bounce cơ khí.
Kết quả:
Button
  │
  ▼
RC
  │
  ▼
GPIO vẫn có nhiều cạnh
27. Nếu RC quá lớn
Ví dụ:
R = 1 MΩ
C = 10 µF
Ta có:
τ = 10 sNút sẽ phản hồi rất chậm.
Người dùng nhấn:
PRESSnhưng hệ thống có thể mất nhiều thời gian mới nhận trạng thái mới.
Điều này tạo cảm giác giao diện bị lag.
28. Trade-off quan trọng
Khi tăng RC:
Debounce mạnh hơn
      ↑
      │
      │
      ↓
Response chậm hơn
Khi giảm RC:
Response nhanh hơn
      ↑
      │
      │
      ↓
Khả năng lọc bounce giảm
Mục tiêu là chọn RC đủ lớn để loại bỏ bounce nhưng đủ nhỏ để người dùng không cảm nhận độ trễ đáng kể.
29. Có nên dùng 10 kΩ + 100 nF?
Ta có:
R = 10 kΩ
C = 100 nF
Suy ra:
τ = 1 msMạch này phản hồi nhanh nhưng mức debounce tương đối nhẹ.
Nó có thể phù hợp với một số switch nhưng không nên mặc định là đủ cho mọi nút.
30. 100 kΩ + 100 nF thì sao?
R = 100 kΩ
C = 100 nF
Ta có:
τ = 10 msĐây là một cấu hình thường dễ thử nghiệm cho nút nhấn tốc độ thấp.
Ưu điểm:
- Dòng pull-up nhỏ.
- Ít linh kiện.
- Thời gian debounce đáng kể.
Nhược điểm:
- Source impedance cao hơn.
- Nhạy với leakage hơn.
- Cần kiểm tra đặc tính GPIO.
31. 10 kΩ + 1 µF thì sao?
R = 10 kΩ
C = 1 µF
Ta cũng có:
τ = 10 msVề RC lý tưởng, hằng số thời gian giống:
100 kΩ + 100 nFNhưng hành vi thực tế có khác biệt.
10 kΩ:
- Pull-up mạnh hơn.
- Ít nhạy với leakage hơn.
- Tốn dòng nhiều hơn khi button nhấn.
1 µF:
- Capacitor lớn hơn.
- Có thể có tolerance lớn hơn.
- Cần xem DC bias và leakage.
32. Dòng khi nút nhấn
Với pull-up:
VCC → R → Button → GNDKhi button giữ LOW, dòng gần bằng:
\[ I=\frac{VCC}{R} \]
Ví dụ:
VCC = 3.3 V
R = 10 kΩ
Ta có:
I = 0.33 mAVới:
R = 100 kΩdòng:
I = 33 µATrong thiết bị chạy pin, đây là yếu tố cần cân nhắc.
33. Pull-up nội của MCU có dùng được không?
Nhiều MCU hỗ trợ:
INPUT_PULLUPhoặc internal pull-up.
Ví dụ topology:
MCU Internal Pull-up
        │
       GPIO
        │
        C
        │
       GND
        │
      BUTTON
        │
       GND
Tuy nhiên pull-up nội thường:
- Có tolerance khá rộng.
- Không chính xác bằng điện trở ngoài.
- Giá trị khác nhau giữa MCU.
- Có thể thay đổi theo điều kiện hoạt động.
Nếu cần tính RC tương đối chính xác, điện trở ngoài thường dễ kiểm soát hơn.
34. Pull-up hay Pull-down?
Cả hai đều có thể sử dụng.
Pull-up
VCC
 │
 R
 │
 ├──── GPIO
 │
BUTTON
 │
GND
Trạng thái:
Released = HIGH
Pressed  = LOW
Pull-down
VCC
 │
BUTTON
 │
 ├──── GPIO
 │
 R
 │
GND
Trạng thái:
Released = LOW
Pressed  = HIGH
Trong embedded, pull-up + button xuống GND rất phổ biến.
35. Vì sao Pull-up thường được dùng?
Một số lý do thực tế:
- Nhiều MCU có internal pull-up.
- Switch chỉ cần nối GPIO xuống GND.
- GND thường dễ phân phối trên PCB.
- Tránh phải đưa VCC ra nút ở một số cấu hình.
- Active-low input rất phổ biến trong digital design.
Nhưng đây không phải quy tắc bắt buộc.
36. Schematic RC + Schmitt Trigger hoàn chỉnh
Ví dụ khái niệm:
                3.3V
                  │
                R1
                  │
                  ├─────●──────── IN
                  │     │
                 C1    SW1
                  │     │
                 GND   GND

                       │
                       ▼
               ┌─────────────┐
               │ Schmitt     │
               │ Trigger     │
               └──────┬──────┘
                      │
                      ▼
                   MCU GPIO
Nếu dùng Schmitt inverter:
Input LOW  → Output HIGH
Input HIGH → Output LOW
Firmware cần tính tới việc tín hiệu bị đảo.
37. Có thể dùng hai cổng inverter
Nếu muốn output giữ cùng logic ban đầu:
RC
 │
 ▼
Schmitt Inverter
 │
 ▼
Schmitt Inverter
 │
 ▼
GPIO
Hai lần đảo:
NOT(NOT(X)) = XTuy nhiên nếu firmware xử lý active-low được thì không nhất thiết phải thêm cổng thứ hai.
38. Kết nối với ESP32
Một cấu hình đơn giản:
3.3V
 │
100k
 │
 ├──────── GPIO ESP32
 │
100nF
 │
GND

GPIO ─── BUTTON ─── GND
Firmware có thể xem:
HIGH = released
LOW  = pressed
Nếu dùng trực tiếp RC vào GPIO, cần kiểm tra datasheet của dòng ESP32 cụ thể để xác nhận đặc tính input và Schmitt Trigger của chân đang sử dụng.
39. ESP32 và interrupt
Nếu không debounce:
attach interrupt
      │
      ▼
button bounce
      │
      ▼
nhiều interrupt
Với hardware debounce:
Button
  │
  ▼
RC / Schmitt
  │
  ▼
GPIO
  │
  ▼
Interrupt
số cạnh giả có thể giảm đáng kể.
Tuy nhiên trong các ứng dụng quan trọng vẫn nên thiết kế firmware để không phụ thuộc hoàn toàn vào tín hiệu nút lý tưởng.
40. Kết nối với STM32
Topology tương tự:
3.3V
 │
R
 │
 ├──── GPIO STM32
 │
C
 │
GND
 │
Button
 │
GND
Khi dùng STM32 cần kiểm tra:
- Input thresholds.
- Pin characteristics.
- Internal pull resistor.
- Schmitt Trigger characteristics nếu được công bố.
- EXTI configuration.
Hardware debounce đặc biệt hữu ích khi nút được nối vào:
EXTIđể giảm số interrupt giả.
41. Kết nối với Arduino
Ví dụ với một board Arduino dùng mức logic phù hợp:
VCC
 │
R
 │
 ├──── Digital Input
 │
C
 │
GND
 │
Button
 │
GND
Không nên mặc định mọi Arduino đều dùng:
5 VMột số board hoạt động ở:
3.3 VVì vậy phải kiểm tra board cụ thể.
42. Hardware Debounce và Software Debounce
Hardware
Button → RC → GPIOƯu điểm:
- Giảm nhiễu trước MCU.
- Hữu ích cho interrupt.
- Hoạt động độc lập firmware.
- Tín hiệu tại chân sạch hơn.
Nhược điểm:
- Thêm linh kiện.
- Thêm diện tích PCB.
- RC cố định sau khi sản xuất.
Software
Button → GPIO → Firmware debounceƯu điểm:
- Không thêm phần cứng.
- Dễ thay đổi timing.
- Có thể xây state machine thông minh.
Nhược điểm:
- Tín hiệu bounce vẫn đi vào MCU.
- Interrupt cần xử lý cẩn thận.
- Phụ thuộc firmware.
43. Có nên dùng cả Hardware và Software Debounce?
Trong nhiều thiết kế thực tế, có thể dùng:
RC nhẹ
   +
Firmware debounce
Ví dụ:
Button
  │
RC Filter
  │
GPIO
  │
State Machine
Hardware giúp loại nhiễu và các pulse rất nhanh.
Firmware xử lý:
- Bounce còn sót lại.
- Long press.
- Double click.
- Hold.
- Repeat.
- Event timing.
Đây là một kiến trúc linh hoạt.
44. Không nên dùng delay dài để debounce
Một cách đơn giản:
if button pressed:
    delay(100)
có thể hoạt động cho demo.
Nhưng trong hệ thống lớn nó có thể:
- Block chương trình.
- Làm chậm task khác.
- Ảnh hưởng communication.
- Gây mất event.
- Không phù hợp RTOS.
Tốt hơn nên dùng:
Timer
State Machine
Timestamp
nếu debounce bằng firmware.
45. Diagram hệ thống hoàn chỉnh
Mechanical Button
       │
       ▼
Contact Bounce
       │
       ▼
┌───────────────┐
│ RC Network    │
└──────┬────────┘
       │
       ▼
Slow / filtered edge
       │
       ▼
┌───────────────┐
│ Schmitt       │
│ Trigger       │
└──────┬────────┘
       │
       ▼
Clean Logic
       │
       ▼
MCU GPIO / IRQ
       │
       ▼
Firmware Event
46. BOM mạch cơ bản
Ví dụ mạch 3.3 V:
| Ref | Linh kiện | Giá trị | Package đề xuất | Chức năng |
|---|---|---|---|---|
| R1 | Resistor | 100 kΩ, 1% | 0603 / 0805 | Pull-up và RC timing |
| C1 | Ceramic capacitor | 100 nF | 0603 / 0805 | Lọc bounce |
| SW1 | Push Button | Momentary NO | THT / SMD | Nút nhấn |
| TP1 | Test Point | BUTTON_RAW | — | Quan sát tín hiệu |
| TP2 | Test Point | GPIO | — | Quan sát tín hiệu sau lọc |
| TP3 | Test Point | GND | — | Reference |
Nếu sử dụng Schmitt Trigger, bổ sung IC và tụ decoupling theo datasheet.
47. Chọn capacitor
Với debounce thường có thể bắt đầu thử nghiệm bằng:
10 nF
100 nF
1 µF
100 nF là giá trị rất tiện vì:
- Phổ biến.
- Nhỏ.
- Giá thấp.
- Ceramic dễ dùng.
Nhưng giá trị cuối cùng phải được chọn dựa trên timing cần thiết.
48. Chọn resistor
Các giá trị thường dễ thử nghiệm:
10 kΩ
22 kΩ
47 kΩ
100 kΩ
Không có giá trị tốt nhất cho mọi trường hợp.
Chọn R phải cân bằng:
Dòng tiêu thụ
        ↕
RC timing
        ↕
Leakage
        ↕
Noise immunity
49. Ví dụ bảng RC
| R | C | τ |
|---|---|---|
| 10 kΩ | 100 nF | 1 ms |
| 22 kΩ | 100 nF | 2.2 ms |
| 47 kΩ | 100 nF | 4.7 ms |
| 100 kΩ | 100 nF | 10 ms |
| 10 kΩ | 1 µF | 10 ms |
| 47 kΩ | 1 µF | 47 ms |
| 100 kΩ | 1 µF | 100 ms |
Giá trị τ không phải thời gian chuyển logic chính xác; thời gian đó còn phụ thuộc vào threshold của input.
50. Cách đo bounce thực tế
Cách tốt nhất là dùng oscilloscope.
Kết nối:
CH1 → raw button
GND → circuit GND
Nhấn nút nhiều lần và quan sát waveform.
Có thể thấy:
Press
 │
 ▼
┌─┐ ┌┐ ┌──┐
│ │ ││ │  │
┘ └─┘└─┘  └────
Đo khoảng thời gian từ cạnh đầu tiên đến khi tín hiệu ổn định.
51. Sau đó chọn RC
Giả sử qua nhiều lần đo, bounce đáng kể tập trung trong một khoảng vài millisecond.
Ta có thể thử:
τ ≈ 5–10 mssau đó kiểm tra lại.
Không nên thiết kế chỉ dựa vào một lần nhấn duy nhất.
Nên thử:
- Nhiều lần nhấn.
- Nhiều lần thả.
- Các nút khác nhau.
- Nút sau thời gian sử dụng.
- Điều kiện môi trường khác nếu ứng dụng yêu cầu.
52. Test trước và sau RC
Oscilloscope:
CH1 = RAW BUTTON
CH2 = FILTERED BUTTON
Ta có thể quan sát:
RAW:
───┐ ┌─┐ ┌──┐
   └─┘ └─┘  └────

FILTERED:
───────╲
        ╲
         ╲________
Nếu thêm Schmitt Trigger:
SCHMITT OUTPUT:
────────┐
        │
        └─────────
Đây là cách rất trực quan để xác nhận mạch hoạt động.
53. Cách vẽ schematic trên KiCad / EasyEDA / Altium
Các bước cơ bản:
Bước 1: Đặt switch
SW1Chọn loại:
Momentary Normally OpenBước 2: Đặt R1
VCC → R1 → BUTTON_SIGNALBước 3: Đặt C1
BUTTON_SIGNAL → C1 → GNDBước 4: Nối switch
BUTTON_SIGNAL → SW1 → GNDBước 5: Nối MCU
BUTTON_SIGNAL → MCU_GPIOBước 6: Thêm test point
TP_BUTTON
TP_GND
Nếu có Schmitt Trigger, nên thêm test point trước và sau Schmitt.
54. Schematic hoàn chỉnh
                        3.3V
                          │
                         R1
                       100 kΩ
                          │
                          ├──────────── BUTTON_IN
                          │                 │
                         C1                 │
                       100 nF               │
                          │                 │
                         GND             MCU GPIO
                          │
                          │
BUTTON_IN ────────────── SW1
                          │
                         GND
Logic:
Released = HIGH
Pressed  = LOW
55. Layout PCB cơ bản
Một bố trí tốt:
[BUTTON]
    │
    │ short trace
    ▼
   R/C
    │
    ▼
 MCU GPIO
Nếu button đặt trên cùng PCB, giữ đường tín hiệu ngắn.
Nếu button nằm ngoài board qua dây:
External Button
      │
      ▼
 Connector
      │
 Protection
      │
 RC
      │
 MCU
cần xem thêm vấn đề EMI và ESD.
56. R và C nên đặt ở đâu?
Nếu mục tiêu là đảm bảo tín hiệu sạch tại MCU:
Nên đặt mạng RC tương đối gần chân input hoặc gần khối xử lý logic.
Ví dụ:
Button ─────────── R ──●── MCU
                       │
                       C
                       │
                      GND
C nên có đường về GND ngắn.
57. Nếu button ở xa PCB
Ví dụ nút nằm trên bảng điều khiển, dây dài 1 mét.
Lúc này tín hiệu không chỉ có contact bounce mà còn có thể bắt:
- EMI.
- ESD.
- Motor noise.
- Switching noise.
Topology có thể cần:
External Button
      │
      ▼
Connector
      │
      ▼
Protection
      │
      ▼
RC Filter
      │
      ▼
Schmitt Trigger
      │
      ▼
MCU
RC debounce lúc này đồng thời đóng vai trò một phần của input filtering.
58. Không đặt đường button cạnh switching node
Tránh route song song lâu với:
- PWM motor.
- Gate MOSFET.
- Buck SW node.
- Clock tốc độ cao.
- Relay coil.
- Motor connector.
Một nút nhấn là tín hiệu tốc độ rất thấp nên không có lý do để route nó qua vùng nhiễu cao nếu có thể tránh.
59. Ground Return
Capacitor cần đường GND:
C1
 │
 ▼
GND plane
ngắn và trực tiếp.
Nếu GND của C1 đi qua đường dòng motor lớn:
Motor Current
      │
      ▼
Ground noise
      │
      ▼
Button threshold
tín hiệu vẫn có thể bị nhiễu dù đã có RC.
60. Có cần trace rộng không?
Không.
Dòng của mạch button thường rất nhỏ.
Một trace tín hiệu thông thường là đủ về khả năng chịu dòng.
Quan trọng hơn là:
- Đường ngắn.
- Không chạy qua vùng nhiễu.
- Ground tốt.
- Connector hợp lý.
61. Có cần Ground Plane không?
Không bắt buộc để mạch hoạt động, nhưng ground plane thường có lợi:
- Giảm impedance GND.
- Giảm loop area.
- Giảm EMI.
- Route dễ hơn.
- Cải thiện signal integrity chung.
Đối với PCB hai lớp, ground plane liên tục là một thực hành tốt nếu layout cho phép.
62. PCB Placement minh họa
┌────────────────────────────────┐
│                                │
│ [SW1]                          │
│   │                            │
│   └─────── BUTTON_NET ─────┐   │
│                            │   │
│                        [R1][C1]│
│                            │   │
│                            ▼   │
│                       [MCU GPIO]│
│                                │
└────────────────────────────────┘
Nếu SW1 cách MCU xa, RC có thể ưu tiên gần MCU.
63. Thêm Schmitt Trigger trên PCB
Layout:
Button
   │
   ▼
RC
   │
   ▼
Schmitt IC
   │
   ▼
MCU
Đặt tụ decoupling cho Schmitt IC gần chân nguồn:
VCC
 │
100 nF
 │
GND
Không nên quên decoupling chỉ vì IC logic có công suất nhỏ.
64. Test Point đề xuất
Nên có:
TP_RAW
TP_FILTERED
TP_GND
Nếu có Schmitt:
TP_RAW
TP_RC
TP_LOGIC
TP_GND
Nhờ đó oscilloscope có thể quan sát toàn bộ quá trình:
Bounce → RC smoothing → Clean logic65. Ứng dụng thực tế 1: Nút nguồn logic
Ví dụ:
Button
  │
RC
  │
MCU
  │
Power State Machine
Một lần nhấn có thể:
OFF → ONNếu không debounce, trạng thái có thể bị toggle nhiều lần.
66. Ứng dụng thực tế 2: Nút tăng giảm giá trị
UP Button
DOWN Button
dùng trong:
- Đồng hồ.
- Bộ điều khiển nhiệt độ.
- Menu LCD/OLED.
- Bộ đếm.
- Thiết bị IoT.
Debounce giúp:
1 press = 1 event67. Ứng dụng thực tế 3: Nút BOOT hoặc USER
Trên development board:
USER BUTTON
     │
     ▼
 GPIO
có thể dùng để:
- Chuyển mode.
- Reset counter.
- Trigger provisioning.
- Bật AP mode.
- Start calibration.
- Gửi event.
RC debounce giúp tín hiệu phần cứng ổn định hơn.
68. Ứng dụng thực tế 4: Limit Switch
Limit switch cơ khí trong robot hoặc máy:
Mechanical Limit Switch
         │
         ▼
        RC
         │
         ▼
        MCU
cũng có thể bị contact bounce.
Ứng dụng:
- Home position.
- End stop.
- Door position.
- Linear actuator.
- CNC.
- Robot.
Tuy nhiên với hệ thống an toàn hoặc máy chuyển động nhanh, debounce timing phải được thiết kế cẩn thận để không làm chậm phản ứng quá mức.
69. Ứng dụng thực tế 5: Reed Switch
Một số reed switch cũng là tiếp điểm cơ khí.
Ứng dụng:
Door
 │
Reed Switch
 │
RC / Filtering
 │
MCU
dùng trong:
- Cảm biến cửa.
- Cửa sổ.
- Đếm vòng quay chậm.
- Phát hiện nam châm.
Ngoài bounce, dây dài còn có thể gây nhiễu nên RC rất hữu ích.
70. Ứng dụng thực tế 6: Rotary Encoder cơ khí
Rotary encoder cơ khí có hai kênh:
A
B
và cả hai đều có thể bounce.
Có thể dùng:
Channel A → RC / Schmitt → MCU
Channel B → RC / Schmitt → MCU
Tuy nhiên nếu RC quá lớn, xung encoder khi quay nhanh có thể bị mất.
Do đó debounce encoder cần bandwidth cao hơn debounce một nút nhấn thông thường.
71. Những lỗi thiết kế thường gặp
Lỗi 1: Không có Pull-up hoặc Pull-down
GPIO bị:
Floatingkhi button mở.
Kết quả:
- Random HIGH/LOW.
- Nhạy nhiễu.
- Trigger giả.
Lỗi 2: Chỉ thêm capacitor rất lớn
Ví dụ:
C = 100 µFkhông có lý do rõ ràng.
Kết quả:
- Nút rất chậm.
- Dòng xả lớn.
- PCB lớn.
- Trải nghiệm người dùng kém.
Lỗi 3: Dùng R quá lớn
Ví dụ:
R = 10 MΩcó thể làm:
- Tăng nhạy với leakage.
- Tăng nhạy với noise.
- Threshold kém ổn định.
Lỗi 4: Dùng R quá nhỏ
Ví dụ:
R = 100 Ωvới button xuống GND.
Khi nhấn:
3.3 V / 100 Ω = 33 mAdòng không cần thiết rất lớn cho một nút nhấn.
Lỗi 5: Không tính input threshold
Chỉ tính:
τ = RCrồi giả định:
Debounce time = τlà chưa chính xác.
MCU chuyển logic khi điện áp vượt threshold, không phải khi tụ nạp 100%.
Lỗi 6: Không kiểm tra Schmitt Trigger
Nếu tín hiệu RC có cạnh rất chậm và input không phù hợp, mạch có thể hoạt động không ổn định.
Lỗi 7: Dây nút quá dài nhưng không bảo vệ
Một button ngoài thiết bị có thể mang ESD và EMI vào board.
RC debounce không phải lúc nào cũng đủ để bảo vệ MCU.
Lỗi 8: RC quá lớn cho limit switch
Nếu cần dừng motor nhanh mà debounce tạo độ trễ quá lớn, hệ thống có thể phản ứng muộn.
Lỗi 9: RC quá lớn cho rotary encoder
Khi encoder quay nhanh:
Pulse width < RC responsecó thể làm mất xung.
72. Checklist thiết kế
Trước khi chốt schematic:
- [ ] Button là Normally Open hay Normally Closed.
- [ ] Chọn pull-up hoặc pull-down.
- [ ] GPIO không floating.
- [ ] Xác định voltage logic.
- [ ] Kiểm tra threshold của GPIO.
- [ ] Kiểm tra MCU có Schmitt input hay không.
- [ ] Ước lượng hoặc đo thời gian bounce.
- [ ] Chọn R.
- [ ] Chọn C.
- [ ] Tính τ.
- [ ] Kiểm tra dòng khi nhấn.
- [ ] Kiểm tra response time.
- [ ] Thêm Schmitt Trigger nếu cần.
- [ ] Kiểm tra ESD nếu button ở ngoài board.
- [ ] Thêm test point.
- [ ] Đặt C gần input cần lọc.
- [ ] Route tránh vùng switching.
73. Checklist sau khi lắp PCB
Bước 1
Đo resistance giữa GPIO và VCC/GND để xác nhận pull resistor đúng.
Bước 2
Cấp nguồn.
Kiểm tra trạng thái idle:
GPIO = HIGHhoặc:
GPIO = LOWtheo thiết kế.
Bước 3
Nhấn nút và đo điện áp.
Bước 4
Dùng oscilloscope xem raw contact.
Bước 5
Quan sát tín hiệu sau RC.
Bước 6
Nếu có Schmitt Trigger, quan sát output logic.
Bước 7
Nhấn nút nhiều lần.
Bước 8
Giữ nút lâu.
Bước 9
Nhấn nhanh liên tục.
Bước 10
Test khi motor, relay, Wi-Fi hoặc switching converter đang hoạt động.
74. Ví dụ thiết kế hoàn chỉnh cho ESP32
Yêu cầu:
VCC = 3.3 V
Button = Normally Open
Released = HIGH
Pressed = LOW
Lựa chọn ban đầu:
R1 = 100 kΩ
C1 = 100 nF
Tính:
τ = 10 msSchematic:
              3.3V
                │
             100 kΩ
                │
                ├──────── GPIO
                │
              100 nF
                │
               GND

GPIO ─────── BUTTON ───── GND
Firmware:
HIGH = released
LOW  = pressed
Sau đó cần kiểm tra thực tế bằng oscilloscope và datasheet của GPIO được sử dụng.
75. Khi nào nên thêm Schmitt Trigger?
Nên cân nhắc khi:
- GPIO không có hysteresis phù hợp.
- RC tạo cạnh rất chậm.
- Môi trường nhiễu.
- Dây button dài.
- Dùng interrupt.
- Cần tín hiệu logic sạch rõ ràng.
- Thiết kế cần hoạt động ổn định với nhiều loại switch.
Topology:
BUTTON
   │
   ▼
RC
   │
   ▼
SCHMITT
   │
   ▼
GPIO
là một thiết kế rất dễ hiểu và dễ kiểm tra.
76. Khi nào chỉ cần Software Debounce?
Có thể chỉ cần software nếu:
- Button nằm gần MCU.
- Môi trường ít nhiễu.
- Không dùng interrupt quan trọng.
- Chi phí linh kiện cần tối thiểu.
- Firmware có state machine tốt.
Ví dụ:
Button
 │
GPIO
 │
Timer-based Debounce
Đây là cách rất phổ biến trong sản phẩm số.
77. Khi nào Hardware Debounce có lợi hơn?
Hardware debounce đáng cân nhắc khi:
- Button đánh thức MCU.
- Button tạo interrupt.
- MCU đang deep sleep.
- Tín hiệu đi qua dây dài.
- Môi trường motor/relay nhiễu.
- Cần giảm edge giả trước firmware.
- Input đi vào logic khác ngoài MCU.
78. RC Debounce cho Deep Sleep
Một ứng dụng thú vị:
Button
  │
 RC
  │
Wake GPIO
  │
MCU Deep Sleep
Nếu GPIO wakeup quá nhạy với bounce, một lần nhấn/thả có thể tạo hành vi không mong muốn tùy firmware và cơ chế wake.
Hardware conditioning giúp tín hiệu wake rõ ràng hơn.
Tuy nhiên cần đảm bảo RC không ảnh hưởng đến yêu cầu timing của wakeup pin.
79. RC Debounce có chống được ESD không?
Không.
RC có thể giúp giảm một số xung cao tần nhưng không nên xem nó là mạch bảo vệ ESD hoàn chỉnh.
Nếu button hoặc connector người dùng có thể chạm trực tiếp và đường tín hiệu đi ra ngoài PCB, có thể cần thêm:
ESD Protectionhoặc:
TVSphù hợp.
80. Mạch chống dội và bài RC Low-pass Filter
RC debounce thực chất ứng dụng nguyên lý của:
RC Low-pass FilterButton tạo tín hiệu chứa nhiều chuyển trạng thái nhanh:
Bounce = high-frequency transitionsRC làm suy giảm các thay đổi nhanh này.
Do đó:
RC Low-pass Filter
        │
        ▼
RC Debounce
là hai kiến thức liên kết trực tiếp.
81. Mối liên hệ với Schmitt Trigger
RC xử lý:
Time / FilteringSchmitt Trigger xử lý:
Logic Threshold / HysteresisKết hợp:
RC
+
Schmitt Trigger
=
Debounce phần cứng mạnh và ổn định hơn
Đây cũng là lý do Schmitt Trigger được đưa vào một bài riêng trong series.
82. Câu hỏi thường gặp
Contact bounce có xảy ra với mọi nút nhấn không?
Mức độ khác nhau tùy loại switch.
Các switch cơ khí đều có thể xuất hiện bounce, nhưng thời gian và mức độ phụ thuộc thiết kế tiếp điểm, chất lượng linh kiện và điều kiện sử dụng.
RC debounce có loại bỏ hoàn toàn bounce không?
Không nên giả định như vậy.
RC làm mượt tín hiệu và giảm ảnh hưởng của bounce.
Để tạo tín hiệu logic rõ hơn có thể kết hợp Schmitt Trigger hoặc software debounce.
R và C nên dùng bao nhiêu?
Không có một giá trị duy nhất.
Một điểm bắt đầu dễ thử nghiệm cho nút giao diện chậm là:
R = vài chục kΩ đến khoảng 100 kΩ
C = khoảng 100 nF
sau đó đo và điều chỉnh theo switch thực tế.
100 kΩ và 100 nF tạo bao nhiêu thời gian?
Hằng số thời gian:
τ = RCnên:
100 kΩ × 100 nF = 10 msThời gian chuyển logic thực tế còn phụ thuộc input threshold.
Có thể dùng internal pull-up của ESP32 không?
Có thể trong nhiều ứng dụng.
Nhưng giá trị pull-up nội không chính xác như điện trở ngoài và cần kiểm tra tài liệu của chip cụ thể.
Nếu timing RC quan trọng, điện trở ngoài dễ kiểm soát hơn.
Có thể chỉ dùng tụ mà không dùng điện trở không?
Không nên.
GPIO cần một trạng thái logic xác định khi switch mở.
Điện trở pull-up hoặc pull-down thực hiện nhiệm vụ này và cùng capacitor tạo hằng số thời gian.
Có thể dùng RC debounce cho interrupt không?
Có.
Đây là một ứng dụng phù hợp vì RC giúp giảm số cạnh giả trước khi tín hiệu tới interrupt pin.
Tuy nhiên firmware vẫn nên được thiết kế đủ chắc chắn.
RC có làm nút bị chậm không?
Có.
Debounce hoạt động bằng cách làm chậm thay đổi của tín hiệu.
Nếu RC quá lớn, người dùng có thể cảm nhận độ trễ.
Có nên dùng Schmitt Trigger?
Nếu muốn tín hiệu logic sạch hơn hoặc input có cạnh chậm, Schmitt Trigger là một giải pháp rất tốt.
83. Công thức cần nhớ
Hằng số thời gian
\[ \tau=RC \]
Nạp capacitor
\[ V(t)=V_{CC}(1-e^{-t/RC}) \]
Xả capacitor
\[ V(t)=V_0e^{-t/RC} \]
Dòng pull-up khi button nhấn
\[ I=\frac{VCC}{R} \]
Thời gian đạt ngưỡng HIGH
\[ t_{HIGH} = -RC\ln\left(1-\frac{V_{TH+}}{V_{CC}}\right) \]
Thời gian đạt ngưỡng LOW
\[ t_{LOW} = -RC\ln\left(\frac{V_{TH-}}{V_{CC}}\right) \]
84. Tóm tắt thiết kế mẫu
Mục tiêu:
Nút nhấn 3.3 V
↓
Chống contact bounce
↓
Đọc bằng MCU GPIO
Thiết kế ban đầu:
R1 = 100 kΩ
C1 = 100 nF
Hằng số thời gian:
τ = 10 msSchematic:
3.3V
 │
100k
 │
 ├──── GPIO
 │
100nF
 │
GND
 │
Button
 │
GND
Logic:
Released = HIGH
Pressed  = LOW
PCB:
Button
  │
  ▼
RC
  │
  ▼
GPIO
với:
- Trace ngắn.
- Capacitor gần input.
- Ground ngắn.
- Tránh switching node.
- Test point nếu có thể.
Nếu yêu cầu tín hiệu logic chắc chắn hơn:
Button → RC → Schmitt Trigger → MCU85. Kết luận
Mạch chống dội nút nhấn RC là một ứng dụng rất thực tế của RC Low-pass Filter.
Hiện tượng contact bounce khiến một nút nhấn cơ khí có thể tạo nhiều cạnh HIGH/LOW trong một lần thao tác, dẫn tới:
- Counter tăng nhiều lần.
- Menu nhảy nhiều mục.
- Interrupt chạy nhiều lần.
- Relay hoặc trạng thái bị toggle sai.
- Event người dùng bị xử lý không chính xác.
Bằng cách sử dụng:
R + Cchúng ta tạo một khoảng thời gian làm mượt tín hiệu.
Công thức nền tảng:
\[ \tau=RC \]
Tuy nhiên một thiết kế debounce tốt không chỉ đơn giản chọn R và C.
Cần xem xét:
- Thời gian bounce thực tế.
- Ngưỡng HIGH/LOW của GPIO.
- Pull-up hoặc pull-down.
- Dòng tiêu thụ.
- Response time.
- Input hysteresis.
- Schmitt Trigger.
- Dây kết nối.
- EMI/ESD.
- PCB placement.
- Firmware debounce.
Đối với thiết kế cơ bản, một mạng RC đơn giản có thể đủ.
Đối với thiết kế cần tín hiệu digital sạch và ổn định hơn, kiến trúc:
Mechanical Button
        │
        ▼
     RC Filter
        │
        ▼
 Schmitt Trigger
        │
        ▼
      MCU
là một giải pháp rất đáng học và áp dụng.
Sau khi hiểu RC debounce, bước tiếp theo trong series là chuyển sang nhóm bảo vệ nguồn, bắt đầu với mạch diode chống ngược cực nguồn.